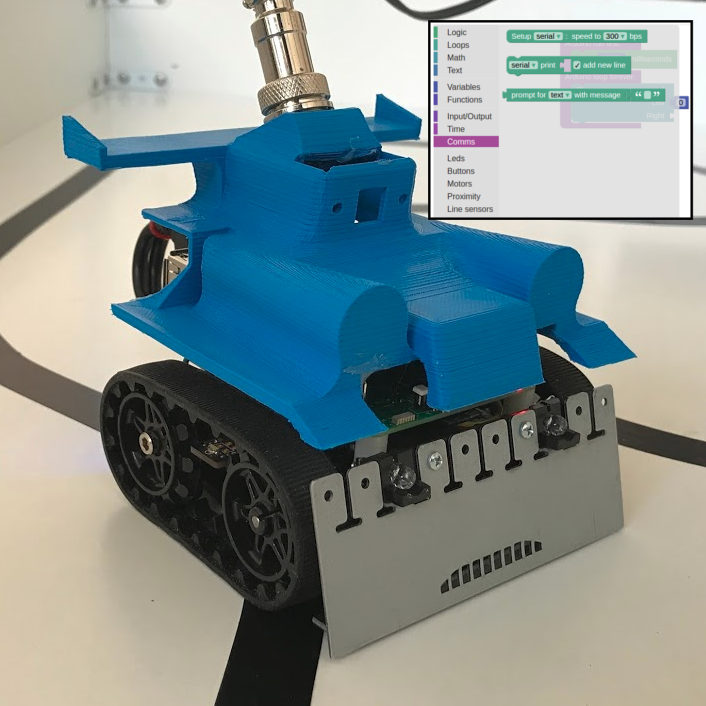
Os estudantes programam um robô Arduino real com blocos de motores e tempo, testam movimentos curtos e seguros, observam a execução pela câmera e registram evidências.
Programar um robô móvel real com blocos de motores e tempo.
Relacionar as velocidades das rodas esquerda/direita com avanço, giro e parada.
Murid menggunakan bacaan penderia jarak dalam kod visual untuk mengelakkan pelanggaran, menguji nilai ambang dan menerangkan perubahan tingkah laku robot.
Membaca penderia jarak sebelum membuat keputusan.
Memilih nilai ambang ringkas berdasarkan pemerhatian.
El alumnado usa lecturas del sensor de proximidad en código visual para evitar choques, probar umbrales y explicar cómo cambia el comportamiento del robot.
Leer sensores de proximidad antes de tomar una decisión.
Calibrar un umbral sencillo a partir de observaciones.
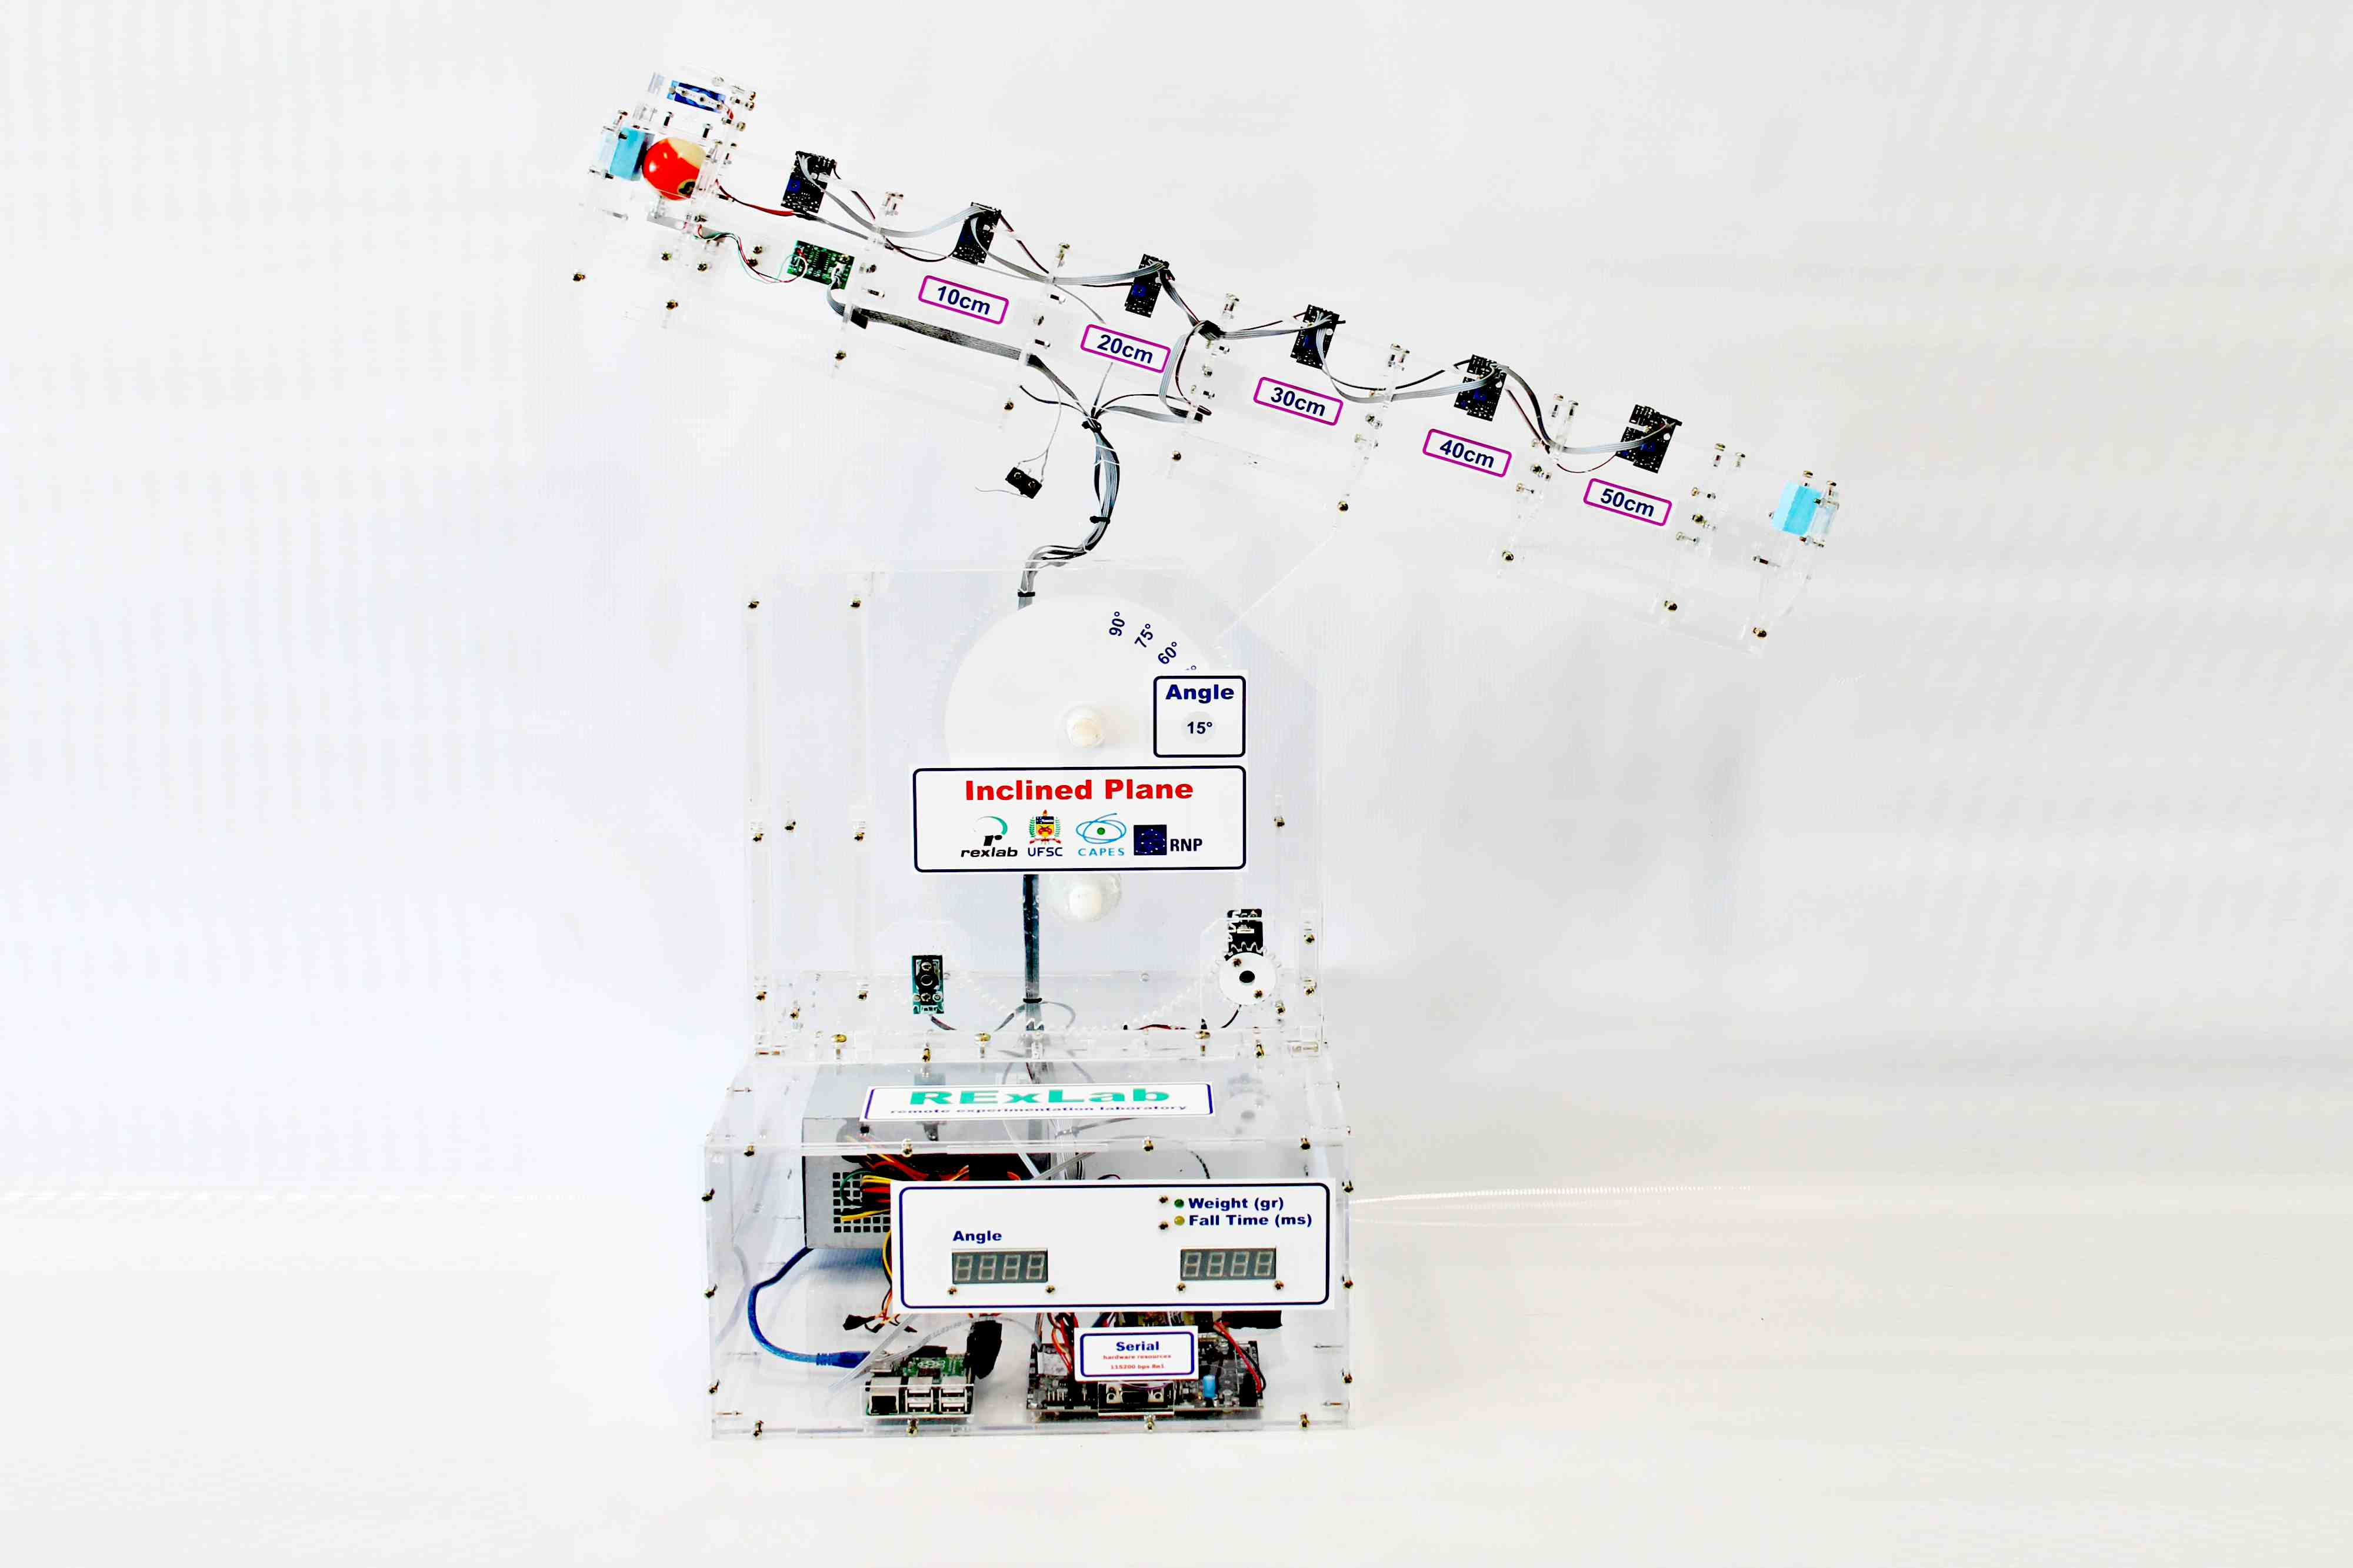
Murid menggunakan makmal jauh Satah Condong untuk menguji hubungan antara jarak dengan masa kuasa dua, menganggarkan pecutan dan menghuraikan ketidakpastian dalam data sebenar.
Mengumpulkan bukti masa penderia daripada makmal jauh Satah Condong.
Menguji sama ada jarak lebih sesuai dibandingkan dengan masa atau masa kuasa dua.
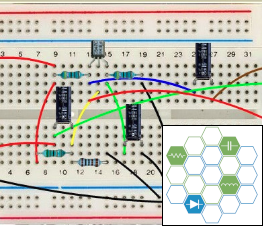
Students predict, measure and compare the equivalent resistance of three real networks in LabsLand Hive: two resistors in series, two in parallel, and a mixed network.
Predict the equivalent resistance of resistors in series and in parallel.
Use a circuit representation to identify which components are in series and which share the same two points before measuring each pre-built circuit.
Students use the Snell's Law (II) remote lab to read incident and refracted angles, calculate refractive index, compare media, and observe total internal reflection.
Measure incident and refracted angles from the normal using the Snell's Law remote lab.
Calculate refractive index from n = sin(i) / sin(r) when light passes from air into a medium.
Use three curated recordings from the real Spring lab to test whether equal increases in starting distance produce comparable increases in early motion span.
Use the Spring remote lab to compare three curated starting distances.
Distinguish starting distance, amplitude, and high-to-low motion span.
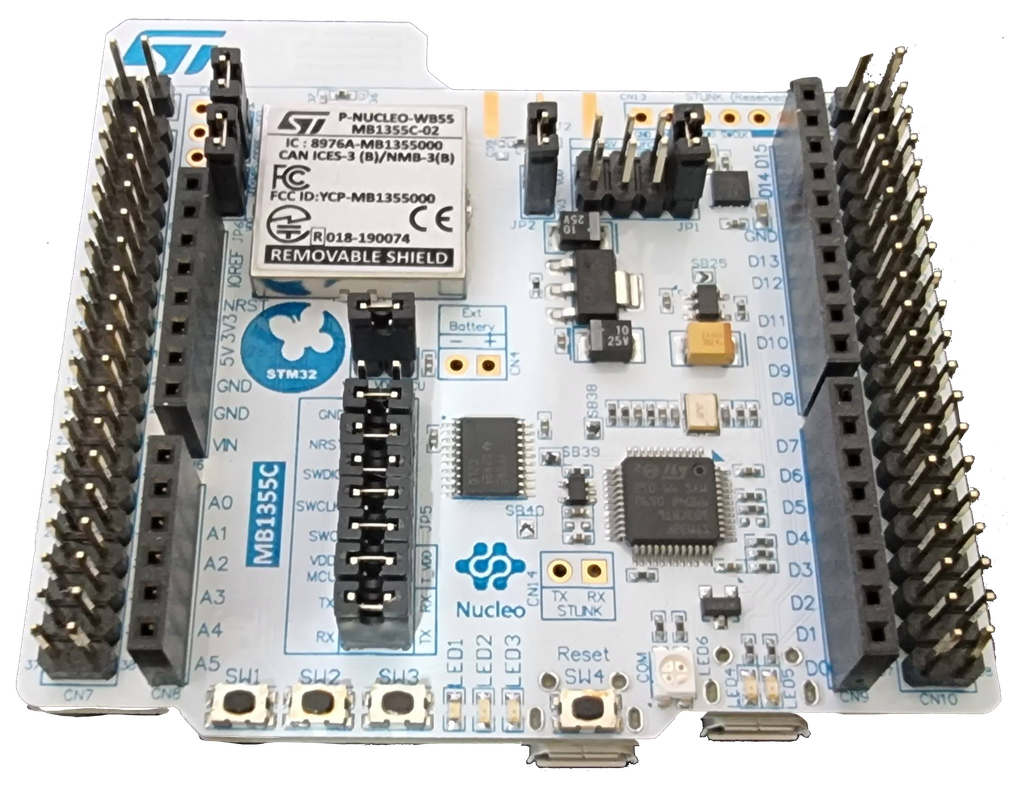
Os estudantes usam o STM32 CodeIDE e a API do Arduino para escrever setup() e loop(), fazer uma saída real piscar e registrar evidências de compilação e upload.
Escrever um sketch Arduino mínimo para uma placa STM32.
Distinguir o código que prepara a placa do código que se repete.
Os estudantes ampliam um sketch STM32 Arduino com vários LEDs e uma entrada de botão, depois explicam como o tempo da sequência e o estado do botão afetam a saída.
Criar uma sequência de saída usando uma lista de pinos.
Ler um botão ativo em LOW e usá-lo para mudar o comportamento.
Os estudantes leem um potenciômetro com analogRead(), convertem o valor para uma saída RGB e testam, na placa real, a cor e o comportamento nos extremos da faixa.
Ler uma entrada analógica e convertê-la para uma faixa útil.
Usar PWM para controlar o brilho de uma saída RGB.