Os estudantes usam duas execuções controladas do laboratório remoto de Momento de Inércia para testar como o deslocamento das mesmas massas altera a resposta rotacional.
Realizar uma comparação controlada na qual apenas a distância das massas pontuais ao eixo muda.
Extrair da planilha do laboratório a velocidade máxima e o tempo decorrido até esse máximo.
শিক্ষার্থীদের জন্য প্রশ্ন ও উত্তর দেওয়ার ক্ষেত্র রয়েছে।
El alumnado usa dos ensayos controlados del laboratorio remoto Momento de inercia para comprobar cómo cambia la respuesta rotacional al desplazar las mismas masas.
Realizar una comparación controlada en la que solo cambia la distancia de las masas puntuales al eje.
Extraer la velocidad máxima y el tiempo transcurrido hasta el máximo de la hoja de cálculo del laboratorio.
শিক্ষার্থীদের জন্য প্রশ্ন ও উত্তর দেওয়ার ক্ষেত্র রয়েছে।
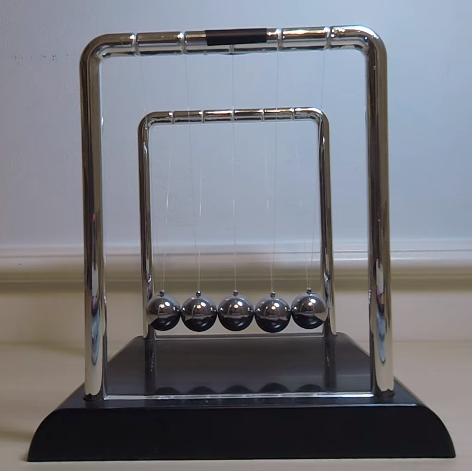
Students use the remote Newton's Cradle lab to observe 1-, 2-, 3-, and 4-ball releases, explain the pattern with momentum and kinetic energy, and distinguish an ideal model from real video evidence.
Observe what happens when 1, 2, 3, and 4 balls are released in a real remote Newton's Cradle.
Record how many balls leave after the collision and rate confidence in the observation.
শিক্ষার্থীদের জন্য প্রশ্ন ও উত্তর দেওয়ার ক্ষেত্র রয়েছে।
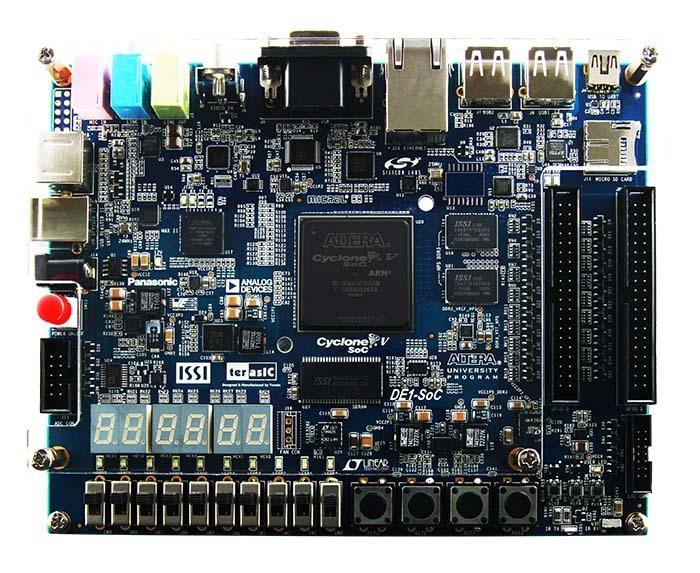
El alumnado abre la entrada de carga Nios V Upload (.elf) for DE1-SoC, ejecuta el programa precompilado hello.elf y registra como evidencia la línea Hello from Nios V del terminal JTAG UART de la placa real.
Ejecutar un ELF precompilado en el sistema Nios V fijo de la DE1-SoC.
Identificar Nios V como una CPU soft-core RISC-V implementada dentro de la FPGA.
শিক্ষার্থীদের জন্য প্রশ্ন ও উত্তর দেওয়ার ক্ষেত্র রয়েছে।
El alumnado modifica código C para controlar E/S mapeada en memoria en un sistema Nios V, lee los controles lógicos `NSW0..NSW9`, controla los LED y explica cómo las direcciones conectan el código con el hardware.
Usar en C punteros a registros declarados `volatile` para acceder a E/S mapeada en memoria.
Leer los interruptores lógicos de Nios V en LabsLand mediante la ruta GPIO JP1.
শিক্ষার্থীদের জন্য প্রশ্ন ও উত্তর দেওয়ার ক্ষেত্র রয়েছে।
El alumnado modifica E/S en ensamblador RISC-V, analiza paso a paso las instrucciones de carga y almacenamiento y prueba cómo los interruptores `NSW` de la interfaz remota se reflejan en los LED de la DE1-SoC.
Compilar un programa en ensamblador RISC-V para Nios V, generar su archivo ELF y ejecutarlo en la DE1-SoC.
Relacionar las instrucciones de carga, almacenamiento, desplazamiento, enmascaramiento y salto con el comportamiento en C.
শিক্ষার্থীদের জন্য প্রশ্ন ও উত্তর দেওয়ার ক্ষেত্র রয়েছে।
El alumnado compila y carga ejemplos en C para Nios V destinados a HEX0 y al temporizador de intervalo, y observa el comportamiento de HEX0 y LEDR0 en la DE1-SoC.
Usar los periféricos de visualizador y temporizador mapeados en memoria y validados en el sistema Nios V fijo.
Explicar por qué los visualizadores de siete segmentos necesitan patrones de segmentos codificados.
শিক্ষার্থীদের জন্য প্রশ্ন ও উত্তর দেওয়ার ক্ষেত্র রয়েছে।
El alumnado diseña con Nios V una pequeña interfaz de usuario para un sistema embebido, con controles lógicos del laboratorio remoto y salidas visibles en la placa: combina entradas NSW, salidas LEDR y un periférico adicional —visualizador HEX o temporizador de intervalo—, entrega el código y aporta evidencias de tres pruebas realizadas con hardware real.
Diseñar una funcionalidad embebida sencilla mediante E/S mapeada en memoria.
Elegir C o ensamblador RISC-V según las ventajas e inconvenientes de cada implementación.
শিক্ষার্থীদের জন্য প্রশ্ন ও উত্তর দেওয়ার ক্ষেত্র রয়েছে।
Reka bentuk antara muka terbenam ringkas pada Nios V dengan menggabungkan input, LED, output HEX, kod yang dimuat naik dan bukti ujian pada perkakasan sebenar.
Mereka bentuk tingkah laku terbenam ringkas menggunakan I/O pemetaan memori.
Memilih C atau assembly RISC-V berdasarkan kelebihan setiap pelaksanaan.
শিক্ষার্থীদের জন্য প্রশ্ন ও উত্তর দেওয়ার ক্ষেত্র রয়েছে।