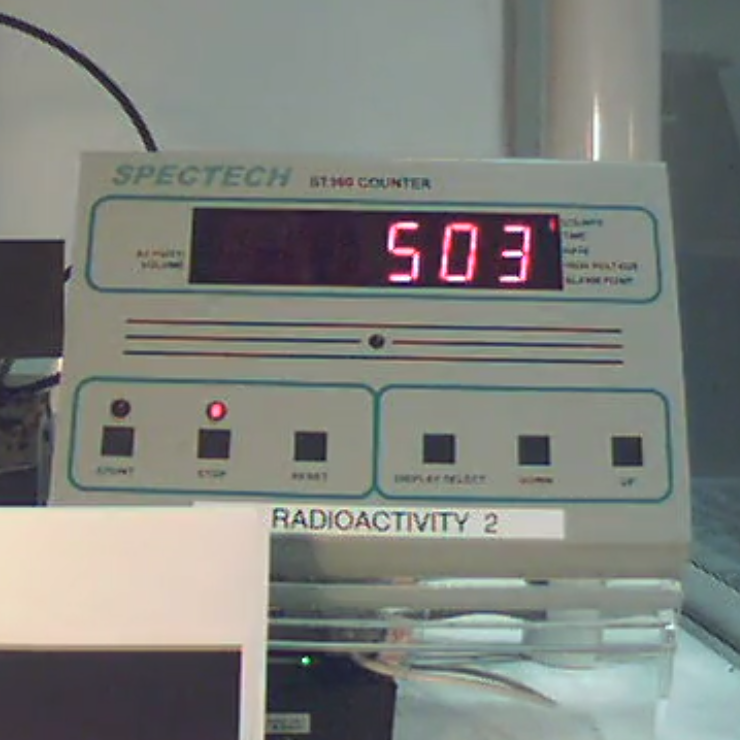
El alumnado usa medidas repetidas del laboratorio remoto para comprobar cómo cambia el recuento detectado al aumentar la distancia y si una recta describe bien el patrón.
Distinguir recuentos detectados de dosis personal.
Usar tres repeticiones y una media para comparar medidas variables.
Incluye preguntas y campos de respuesta para el alumnado.
El alumnado compara siete configuraciones del laboratorio remoto, calcula el porcentaje de recuento detectado que permanece y usa el patrón para identificar evidencia compatible con alfa, beta y gamma.
Comparar absorbedores manteniendo constantes distancia, duración y repeticiones.
Calcular el porcentaje de recuento detectado que permanece respecto al control de la misma fuente.
Incluye preguntas y campos de respuesta para el alumnado.
Usa tres grabaciones seleccionadas del laboratorio real de Muelle para comprobar si aumentos iguales de la distancia inicial producen cambios parecidos del rango vertical al comienzo de la oscilación.
Usar el laboratorio remoto de Muelle para comparar tres distancias iniciales seleccionadas.
Distinguir distancia inicial, amplitud y rango vertical entre el valor alto y el bajo.
Incluye preguntas y campos de respuesta para el alumnado.
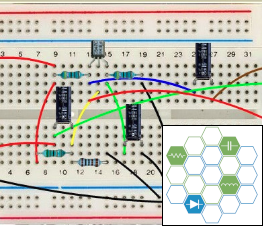
El alumnado predice, mide y compara la resistencia equivalente de tres redes reales en LabsLand Hive: dos resistencias en serie, dos en paralelo y una red mixta.
Predecir la resistencia equivalente de resistencias en serie y en paralelo.
Reconocer en el circuito cargado qué componentes están en serie y cuáles comparten los mismos dos puntos.
Incluye preguntas y campos de respuesta para el alumnado.
El alumnado usa el laboratorio remoto de Respiración celular para comparar la liberación de CO2 en semillas activadas en agua, activadas en ácido y secas, y calcula tasas de cambio de concentración con lecturas reales.
Explicar por qué la concentración de CO2 en una cámara cerrada con semillas puede ser evidencia de respiración celular.
Usar el laboratorio remoto de Respiración celular para registrar lecturas de concentración de CO2 en distintas condiciones de activación.
Incluye preguntas y campos de respuesta para el alumnado.
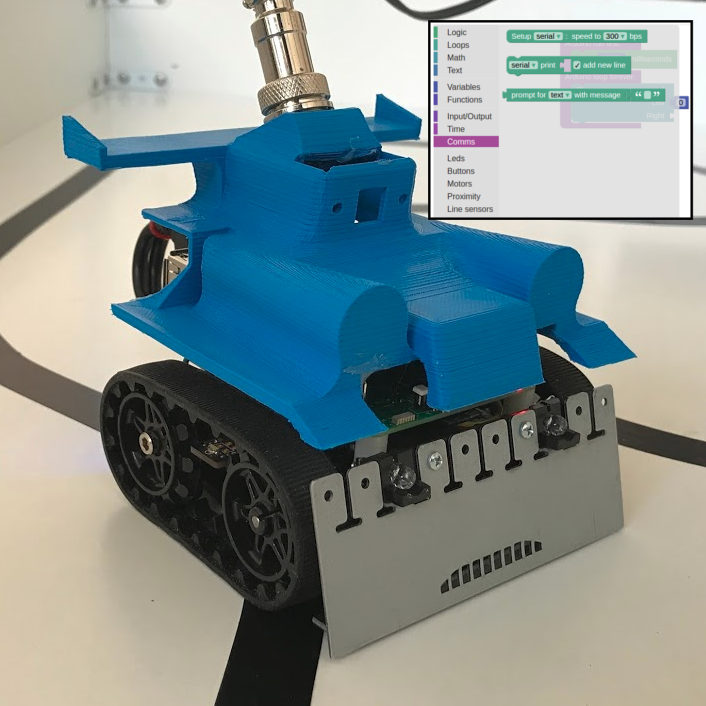
El alumnado usa lecturas del sensor de proximidad en código visual para evitar choques, probar umbrales y explicar cómo cambia el comportamiento del robot.
Leer sensores de proximidad antes de tomar una decisión.
Calibrar un umbral sencillo a partir de observaciones.
Incluye preguntas y campos de respuesta para el alumnado.
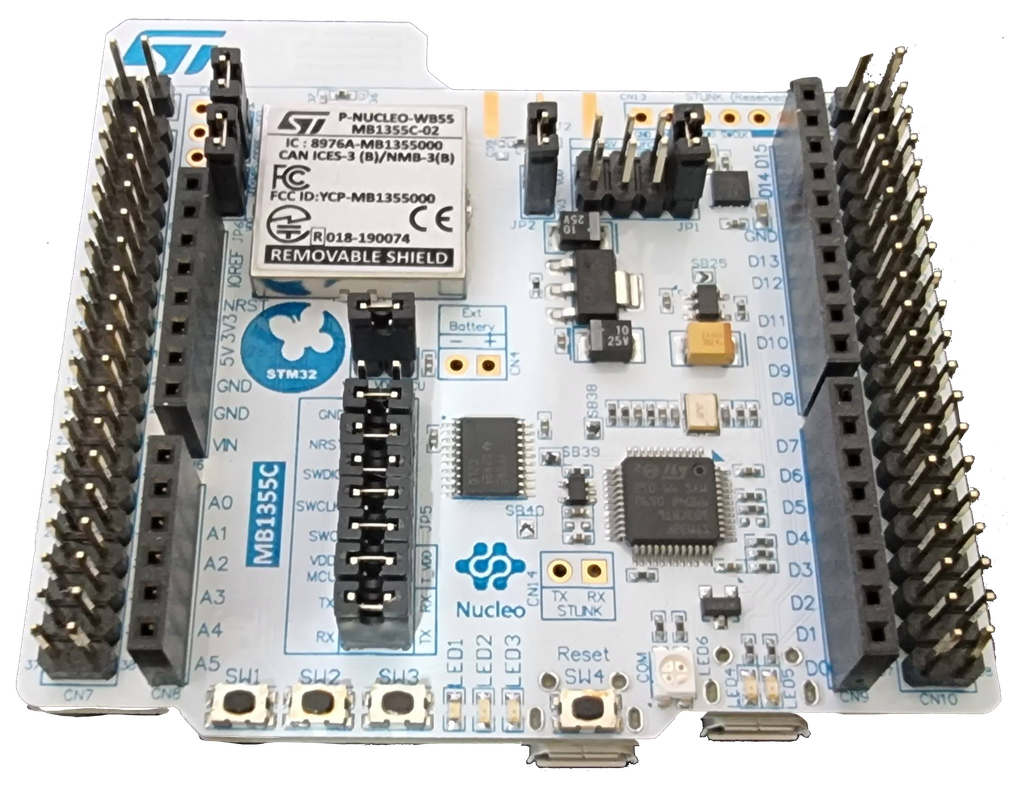
El alumnado usa STM32 Mbed CodeIDE para editar main.cpp, compilar y subir un programa DigitalOut de parpadeo, y registrar evidencia del LED en la placa real.
Reconocer el flujo de trabajo de STM32 Mbed CodeIDE y el archivo de entrada `main.cpp`.
Escribir un programa Mbed mínimo con `DigitalOut` y `ThisThread::sleep_for()`.
Incluye preguntas y campos de respuesta para el alumnado.
El alumnado programa secuencias temporizadas de LEDs en una placa STM32 real con DigitalOut y esperas de Mbed, cambia el ritmo y explica el orden observado.
Controlar varios pines `DigitalOut` de Mbed en una secuencia planificada.
Usar cambios de temporización para hacer más observable un patrón de salida.
Incluye preguntas y campos de respuesta para el alumnado.
El alumnado usa depuración serie con printf en STM32 Mbed CodeIDE para comparar comportamiento esperado y real, y corregir una discrepancia con evidencia.
Usar `printf()` para observar qué está haciendo un programa Mbed en ejecución.
Imprimir valores enteros en vez de depender de formato de punto flotante.
Incluye preguntas y campos de respuesta para el alumnado.
El alumnado controla un servo con pulsos PWM de Mbed, prueba posiciones con seguridad y registra evidencia aproximada de movimiento en el montaje remoto STM32.
Controlar una salida de servo con `PwmOut` de Mbed.
Mapear una lectura de potenciómetro a un ángulo aproximado.
Incluye preguntas y campos de respuesta para el alumnado.