Lección Teach
Robot Arduino Visual (4/4): reto de marcas y reacción
El alumnado combina movimiento, sensores, marcas y reglas de reacción en un reto de robot con programación visual y evidencia de prueba documentada.
Inicia sesión con una cuenta docente para preparar una sesión. El alumnado entra con un código de clase.
¿Primera vez en LabsLand? Crea tu cuenta de docente
Resultados de aprendizaje
Usar sensores de línea como evidencia de superficie clara/oscura.
Diseñar un comportamiento reactivo corto con entrada, decisión y salida.
Evaluar un robot por evidencia y explicación, no por una trayectoria perfecta.
Vista previa de la actividad del estudiante
Contenido de la actividad
Solo vista previa. En una sesión de clase, los estudiantes pueden completar respuestas y entregar su trabajo al docente.
Elegir un reto alcanzable
8 min
Las marcas negras pueden servir como evidencia para decidir. El reto no es seguir toda la línea con precisión, sino medir claro/oscuro y programar una reacción fiable.
Los sensores de línea miden luz reflejada. Las superficies oscuras y claras suelen dar lecturas diferentes, pero los intervalos dependen del robot y su posición. Mide ambas con el mismo sensor; no supongas un valor fijo para blanco o negro. El umbral es el número que separa tus lecturas observadas.
Escribe tu reto elegido en forma de regla: "Si el sensor detecta..., entonces el robot...; si no, el robot...".
Calibrar claro y oscuro
18 min
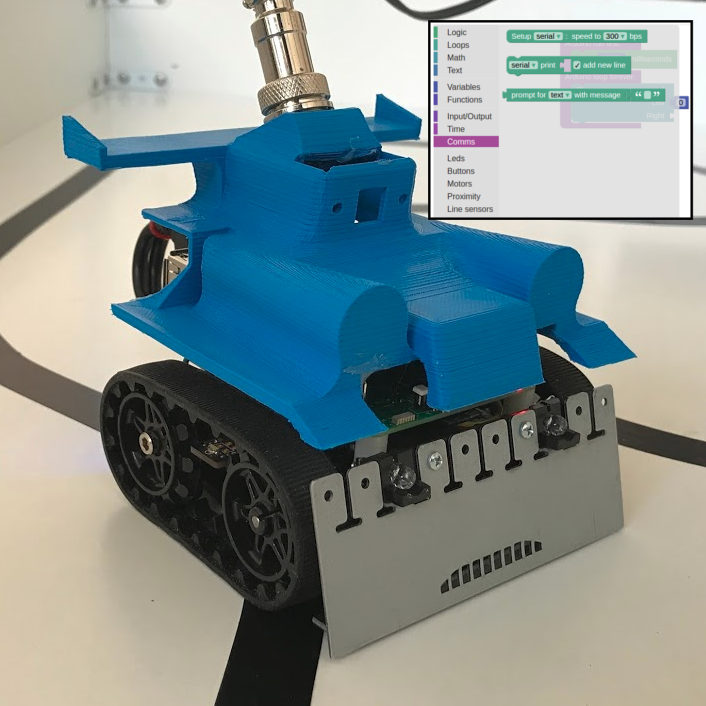
Posicionamiento remoto: mueve el robot; no puedes mover un objeto físico en la sala. Al subir el programa, selecciona Only robots on 8-shaped circuits (circuitos en forma de ocho). El suelo blanco, la línea negra y la pared son referencias fijas. Localiza el frente del robot en la cámara y comprueba el espacio libre. Añade el esquema de posicionamiento siguiente. Cada nueva pulsación de B produce un único avance de 100 ms; suelta antes de volver a pulsar. A y C pueden usar el mismo patrón de pulsación única para girar (−125,125 o 125,−125). Lee solo cuando ambos motores estén parados. No avances contra una pared para forzar una lectura alta; conserva una separación visible e indica las posiciones que no puedas medir con seguridad.
[Button B as stepButton]  (Buttons)
[Setup Serial speed 9600]
Arduino run first:
  [Change two motors speed] Left: 0 Right: 0
Arduino loop forever:
  if [stepButton single press]:
    [Change two motors speed] Left: 125 Right: 125
    [wait] 100 milliseconds
    [Change two motors speed] Left: 0 Right: 0
  ... lee los sensores y muestra el valor aquí ...
  [wait] 50 milliseconds
Usa single press, no is pressed: se activa una sola vez por pulsación nueva, aunque mantengas el botón. Deja el bloque independiente Button B as stepButton en el espacio de trabajo y selecciona stepButton en la condición. La parada va dentro de la condición, después del pulso. Prueba una pulsación en espacio libre y observa tres segundos: debe permanecer parado hasta una nueva pulsación. Si no se mueve, comprueba carga, botón y espacio; no alargues el pulso sin comprobarlos.
Después de la condición de posicionamiento, usa
Read line sensors, imprime el valor center y espera 300 ms. En el circuito de ocho, usa giros o avances breves hasta colocar el mismo sensor central sobre suelo blanco; para y registra. Colócalo sobre la línea negra y registra de nuevo. Comprueba ambas superficies en la cámara. Si no hay salida serie, construye primero la condición LED de abajo con umbral de prueba 500, ajústalo y repite ambas posiciones hasta distinguirlas; registra umbral y estado LED, sin inventar lecturas. Si no puedes distinguirlas, indica confianza baja y umbral no concluyente.```text
[Read line sensors]
if [center line-sensor value >= el número que has elegido]: [Set red led to HIGH] [Set blue led to LOW]
else: [Set red led to LOW] [Set blue led to HIGH]
[Change two motors speed] Left: 0 Right: 0
```
| Sensor | Superficie | Valor observado (número o claro/oscuro) | Umbral propuesto | Confianza |
|---|---|---|---|---|
Indica el umbral probado y compara dos observaciones (lecturas serie o estados LED con ese umbral). Si no separan claro y oscuro, indica calibración no concluyente y una prueba concreta para repetir.
Repite y mejora la regla
22 min
Comprueba ahora si la regla calibrada se repite. Vuelve al suelo claro y después a la línea oscura; para antes de cada lectura. Predice el estado LED antes de pulsar un botón de posicionamiento y compáralo con el resultado. Si algún resultado es inconsistente, cambia solo el umbral, vuelve a cargar y repite ambas posiciones. Conserva la parada de motores. Registra el antes y el después; una calibración no concluyente bien explicada es evidencia válida.
Describe una prueba que salió bien y una que habría que mejorar. Si solo pudiste hacer una prueba, indica qué segunda prueba harías.
Explica por qué tu reto no depende de seguir una línea perfecta. ¿Qué decisión concreta toma el robot con la información del sensor?
Entrega final
12 min
Reto final del robot
Entrega:
- Nombre del reto.
- Bloques principales usados.
- Umbral y evidencia de calibración.
- Captura o descripción del programa.
- Resultado observado en la prueba con el robot.
- Una mejora concreta.
¿Qué has aprendido sobre programar un robot real que no habrías aprendido con una simulación o solo con una placa Arduino?
Convierte esta vista previa en una sesión de clase real
Continúa a LabsLand Teach para usar esta lección con tu alumnado y revisar el acceso disponible para tu cuenta.
¿Primera vez en LabsLand? Crea tu cuenta de docente