Lección Teach
Robot Arduino Visual (1/4): primer movimiento seguro
El alumnado programa el robot Arduino visual para moverse con seguridad, probar arranque y parada, y registrar evidencia del robot remoto real.
Inicia sesión con una cuenta docente para preparar una sesión. El alumnado entra con un código de clase.
¿Primera vez en LabsLand? Crea tu cuenta de docente
Resultados de aprendizaje
Programar un robot móvil real con bloques de motores y tiempo.
Relacionar velocidades de rueda izquierda/derecha con avance, giro y parada.
Registrar evidencia observable de un programa ejecutado en el robot real.
Vista previa de la actividad del estudiante
Contenido de la actividad
Solo vista previa. En una sesión de clase, los estudiantes pueden completar respuestas y entregar su trabajo al docente.
Antes de mover el robot
8 min
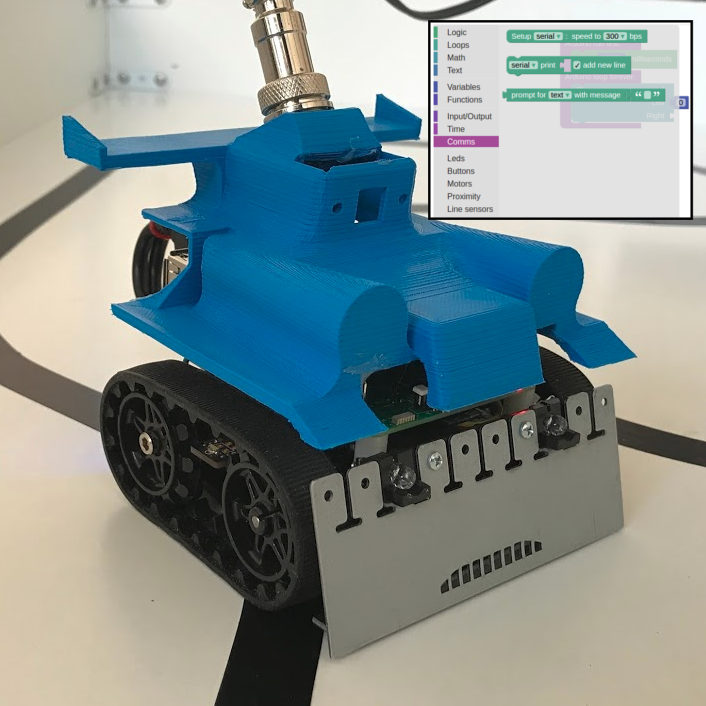
Antes de programar, ubica qué parte hace cada cosa. En estas lecciones usarás los motores y LEDs del robot físico, sus sensores de línea y proximidad, y los botones A/B/C que aparecen en la interfaz web del laboratorio.
Un robot con dos motores puede avanzar, girar o detenerse según la velocidad de cada rueda. En este laboratorio usarás bloques visuales, verificarás el programa y lo enviarás a un robot real.
Trabajaremos con movimientos cortos:
- Avanzar despacio.
- Parar siempre después de moverse.
- Girar con una rueda o con ruedas en sentido contrario.
- Anotar lo que se observa por la cámara.
Predice qué hará el robot si el motor izquierdo y el derecho tienen velocidad 150 durante medio segundo y después ambos pasan a 0. Explica también por qué conviene añadir al final un bloque de parada que ponga los dos motores a 0.
Crear el primer movimiento
22 min
Abre el laboratorio Robot arduino (visual).
El editor del robot es como el de la Parte 1 (placa): a la izquierda están las categorías de bloques y arriba los botones Verificar / compilar y Enviar al robot. Aquí hay además categorías propias del robot: Motores, LEDs, Botones, Proximidad y Sensores de línea. El bucle principal es el bloque grande que se repite sin parar (en la Parte 1 lo viste como Arduino bucle infinito): pon dentro lo que quieres que el robot haga una y otra vez.
Abre el editor visual del robot. Las categorías están a la izquierda; Verificar/compilar y Subir al robot están arriba.
Selecciona First available robot (of any type of circuit) / Any circuit y comprueba en la cámara que hay espacio libre.
Localiza las dos secciones del bloque morado de Arduino: Arduino run first se ejecuta una vez tras cargar o reiniciar; Arduino loop forever se repite.
En Arduino run first, pon ambos motores a 0 y espera 2000 milisegundos para poder mirar la cámara antes del movimiento.
En esa misma sección, pon ambos motores a 150, espera 500 milisegundos y vuelve a ponerlos a 0.
En Arduino loop forever, coloca únicamente un bloque con ambos motores a 0. No pongas ahí la secuencia de movimiento.
Verifica, carga y observa el avance breve. Sigue mirando al menos 3 segundos después: el robot debe permanecer parado.
Una nueva carga o un reinicio inicia otro ensayo único. Comprueba el espacio antes de repetir. Si la cámara no mostró el movimiento, anótalo y repite solo cuando sea visible.
Referencia textual:
Arduino run first:
  Change two motors speed: Left 0, Right 0
  wait 2000 milliseconds
  Change two motors speed: Left 150, Right 150
  wait 500 milliseconds
  Change two motors speed: Left 0, Right 0

Arduino loop forever:
  Change two motors speed: Left 0, Right 0
Si añades mensaje serie, usa primero Configuración con Serial a 9600, y después un bloque Escribir con el texto que quieras registrar.
Esta tabla tendrá tres filas al final de la actividad: una para avanzar y parar, una para la Prueba A de giro y una para la Prueba B de giro. Ahora, después de subir el primer programa y observarlo, rellena solo la primera fila (Avanzar y parar) y deja las otras dos para la fase de giros. En cada fila escribe las velocidades izquierda y derecha, el tiempo en milisegundos, qué movimiento viste y si el robot se paró al final.
El intervalo 125–150 se aplica a una rueda que impulsa; una rueda parada usa 0. Completa aquí la primera fila y las dos filas de giro en la fase siguiente.
| Prueba | Motor izquierdo | Motor derecho | Tiempo (ms) | Movimiento observado | ¿Paró al final? |
|---|---|---|---|---|---|
Describe una evidencia concreta de que el programa se ejecutó en el robot real. Incluye qué viste por la cámara y qué mensaje, si lo usaste, apareció por serie.
Giros controlados
15 min
Ahora prueba dos giros cortos. Usa velocidades de 125 a 150 para que los motores tengan fuerza suficiente y tiempos de 300 a 700 ms. Recuerda: una velocidad negativa hace girar esa rueda hacia atrás; por eso, con una rueda hacia delante y la otra hacia atrás, el robot gira casi sobre sí mismo.
Prueba A:
Arduino run first:
  Change two motors speed: Left 0, Right 0
  wait 2000 milliseconds
  Change two motors speed: Left 150, Right -150
  wait 400 milliseconds
  Change two motors speed: Left 0, Right 0

Arduino loop forever:
  Change two motors speed: Left 0, Right 0
Prueba B:
Arduino run first:
  Change two motors speed: Left 0, Right 0
  wait 2000 milliseconds
  Change two motors speed: Left 0, Right 150
  wait 500 milliseconds
  Change two motors speed: Left 0, Right 0

Arduino loop forever:
  Change two motors speed: Left 0, Right 0
Después de observar cada giro, vuelve a la tabla anterior y rellena una fila para Prueba A: giro sobre sí mismo y otra para Prueba B: curva amplia. No borres la primera fila de avanzar y parar.
Compara los dos giros. ¿Cuál giró más sobre sí mismo? ¿Cuál se pareció más a una curva? Usa tu observación, no solo la teoría.
Si el robot se movió demasiado o demasiado poco, ¿qué cambiarías primero: velocidad o tiempo? Justifica tu elección.
Ticket de salida
10 min
Evidencia del primer movimiento
Entrega una captura o descripción de tu programa y evidencia de al menos dos pruebas: avanzar y parar, y un giro. Debe verse claramente que el robot siempre acaba con los motores a 0.
Explica por qué el movimiento temporizado va en Arduino run first y la orden de velocidad cero en Arduino loop forever. ¿Qué observaste durante los 3 segundos posteriores al movimiento?
Convierte esta vista previa en una sesión de clase real
Continúa a LabsLand Teach para usar esta lección con tu alumnado y revisar el acceso disponible para tu cuenta.
¿Primera vez en LabsLand? Crea tu cuenta de docente